连接视觉与机器人规划
获奖工作提出面向机器人视觉检测的集成规划与优化框架,把计算机视觉模型与机器人运动约束放在同一流程中。
同时考虑多类约束
研究根据CAD数据生成候选检测姿态,并联合考虑几何覆盖、空间分辨率、光度条件、机器人运动学和碰撞约束。
面向可执行检测路径
视点选择与路径规划被联合建模,以减少检测视点数量并生成可执行的无碰撞访问顺序。研究还针对反光材料考虑了成像条件。
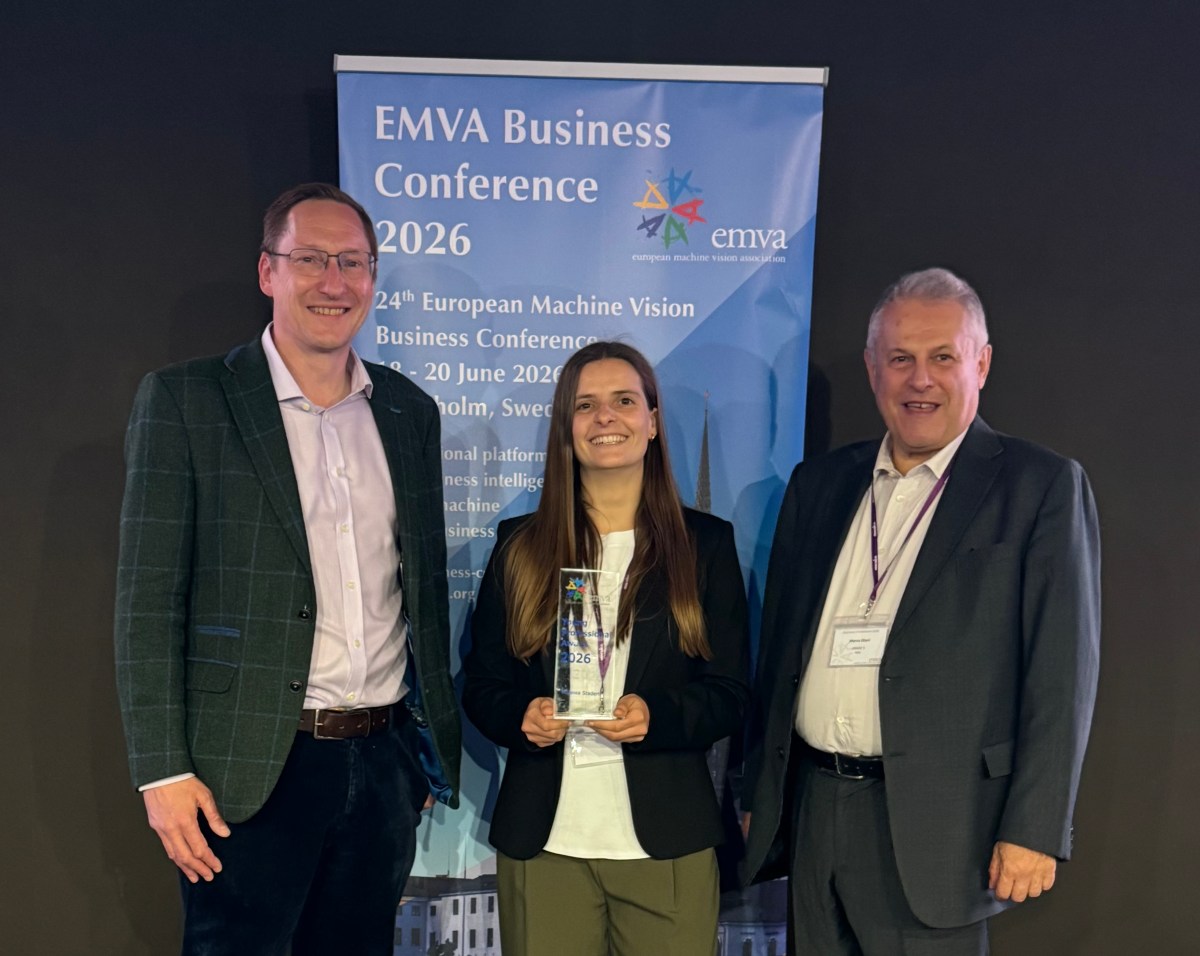
EMVA将2026青年专业奖授予Vanessa Staderini,其研究面向真实机器人视觉检测,将检测视点与运动路径进行联合规划。
获奖工作提出面向机器人视觉检测的集成规划与优化框架,把计算机视觉模型与机器人运动约束放在同一流程中。
研究根据CAD数据生成候选检测姿态,并联合考虑几何覆盖、空间分辨率、光度条件、机器人运动学和碰撞约束。
视点选择与路径规划被联合建模,以减少检测视点数量并生成可执行的无碰撞访问顺序。研究还针对反光材料考虑了成像条件。
本站提供中文摘要,事实与数据以发布机构原文为准。
查看官方原文 ↗