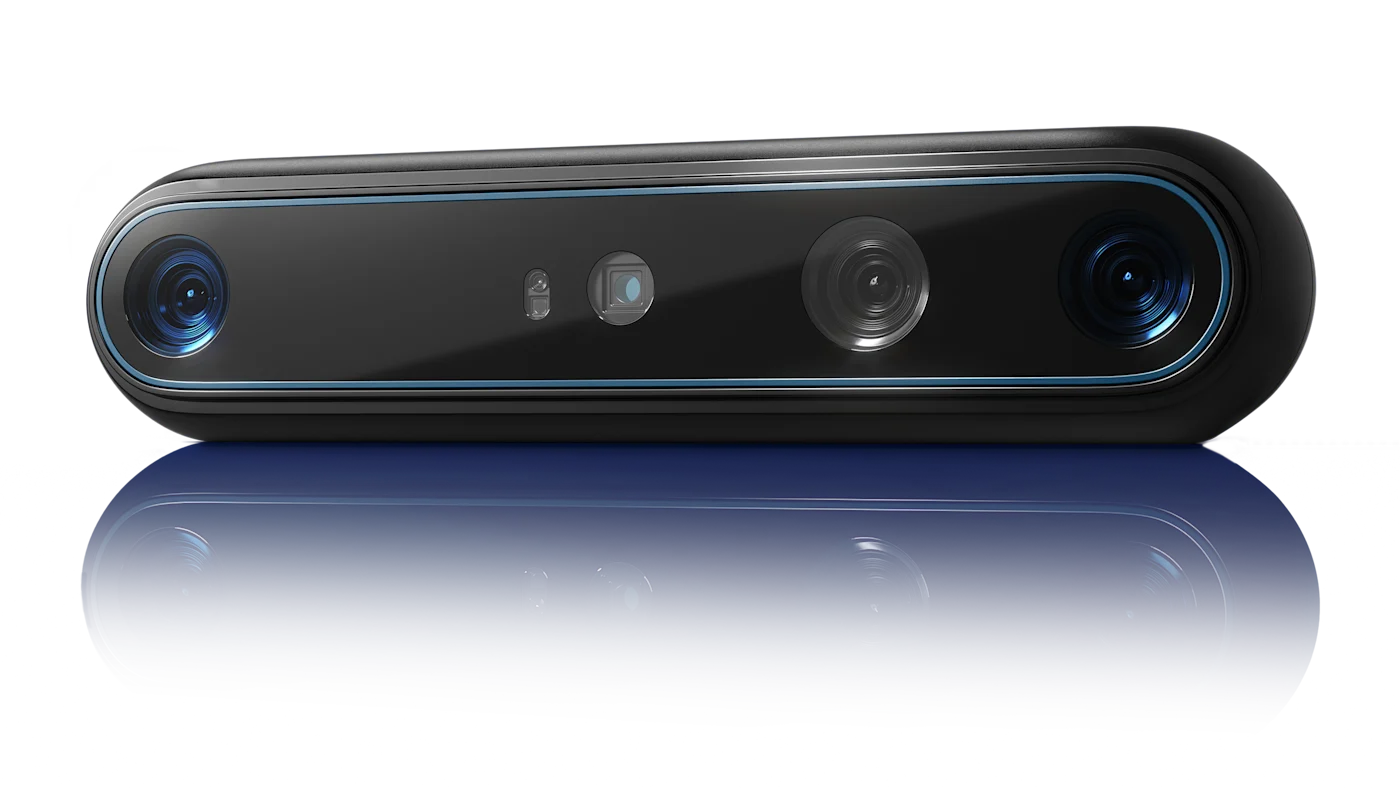
双目深度的基本原理
左右传感器同步采集同一场景,通过标定后的对应点视差计算物体深度。场景自然纹理充足时可使用被动双目;低纹理表面则可增加主动纹理投射,提高匹配稳定性。
适用的自动化任务
深度图与点云可用于AMR和AGV导航、障碍物检测、可通行区域判断、托盘定位、尺寸测量、装载完整性检查以及机械手抓取定位。
紧凑化带来的集成价值
Basler公布的Stereo mini尺寸约为90 × 25 × 30毫米,重量从97克起,适合安装空间和负载受限的机器人末端或移动平台。不同型号支持USB、GigE或GMSL连接。
项目验证重点
双目系统应重点验证工作距离、视差范围、基线、遮挡、反光或无纹理表面、环境光变化和运动模糊。对抓取任务还需完成相机内外参与机器人坐标系标定。